Čína ukázala 4-metrového humanoida, ktorý unesie pol tony. Mieri do baní a zmení ťažký priemysel

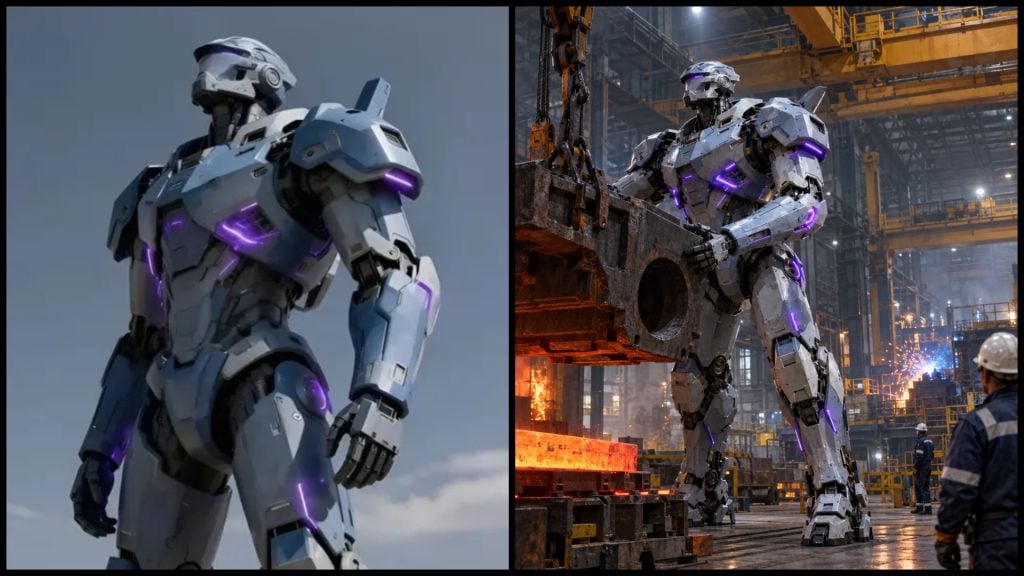
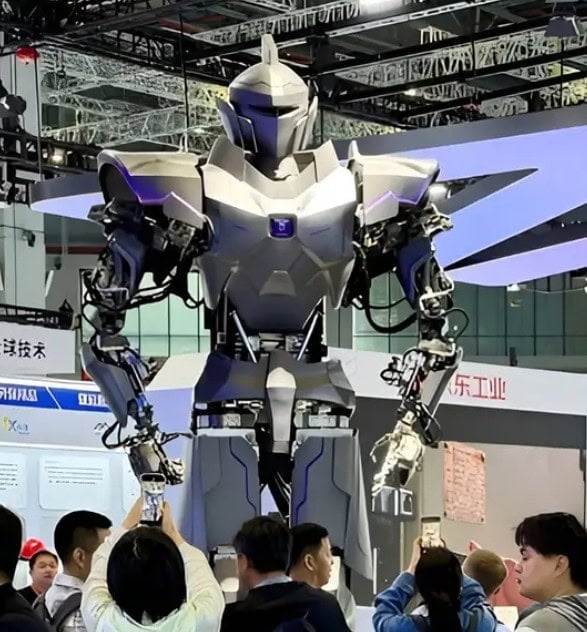
Čínska spoločnosť NeodraDynamics Robotics predstavila v spolupráci s firmou JD Industrial na medzinárodnom veľtrhu priemyslu CIIF 2026 prelomový ťažký humanoidný robot s označením Neo1, upozorňuje Interesting Engineering.
Dostaň Fontech do svojich Google odporúčaní
Pridať ako preferovaný zdroj Fontech, odkaz sa otvorí v novom okneStroj s výškou presahujúcou 3,9 metra je navrhnutý tak, aby zvládal extrémne priemyselné záťaže, ktoré výrazne presahujú možnosti tradičných robotických systémov. Kým väčšina súčasných humanoidných robotov spolieha výhradne na elektromotory, Neo1 prináša hybridnú architektúru kombinujúcu pokročilé hydraulické akčné členy a elektrické pohony, čo mu umožňuje dosahovať bezprecedentnú silu spojenú s vysokou presnosťou.
S presnosťou na 5 tisícin milimetra
Z hľadiska konštrukcie disponuje Neo1 celkovo 41 aktívnymi stupňami voľnosti. Kľúčovým technologickým prvkom je využitie miniatúrnych digitálnych hydraulických akčných členov vyvinutých priamo v laboratóriách spoločnosti NeodraDynamics, ktoré poháňajú až 39 kĺbov.
Zostávajúce dva rotačné kĺby v predlaktiach sú ovládané presnými elektrickými servopohonmi. Každý jednotlivý hydraulický aktuátor váži približne jeden kilogram a dokáže generovať kontinuálny ťah meraný v tonách. Vďaka tejto robustnej hydraulickej sústave dosahuje kombinovaná nosnosť oboch ramien robota úctyhodných 500 kilogramov, čo otvára dvere pre náročné manipulačné úlohy v ťažkom priemysle.
Napriek obrovskej sile a zameraniu na surový výkon sa inžinierom podarilo zachovať aj vysokú úroveň presnosti. Spoločnosť uvádza, že Neo1 dosahuje opakovateľnú polohovú presnosť na úroveň plus-mínus 0,005 milimetra.
Takáto špecifikácia predurčuje platformu nielen na hrubú silovú prácu, ale aj na sofistikovanú montáž veľkých komponentov, kde je pod ťažkým zaťažením potrebná extrémne kontrolovaná a stabilná mechanická odozva. Hydraulické systémy síce poskytujú obrovský výkon v kompaktnom balení, no prinášajú aj vážne technické výzvy spojené s reguláciou tlaku kvapaliny, tesnením, odvodom tepla a komplexnosťou riadenia. Kombinácia hydrauliky a digitálneho servoriadenia v Neo1 problémy efektívne vyvažuje.
Musia preukázať spoľahlivosť
Ambície tvorcov však ďaleko presahujú brány štandardných výrobných závodov. Spoločnosť predpokladá nasadenie robota v najnáročnejších prostrediach, akými sú priemyselné prístavy pri manipulácii s ťažkým nákladom, montážne linky v ťažkom strojárstve či lokality vystavené extrémnym teplotám, mechanickým nárazom a kontaminácii.
Významnou oblasťou potenciálneho uplatnenia sú aj jadrové zariadenia. Podľa vyjadrení firmy by radiačne odolné hydraulické moduly mohli slúžiť pri údržbe reaktorov a manipulácii s vyhoretým jadrovým palivom, hoci ostré nasadenie bude vyžadovať dôkladnú certifikáciu voči špecifickým bezpečnostným štandardom daných prevádzok.
Medzi ďalšie plánované sektory patria podmorský inžiniering a ťažobný priemysel. Stroj je navrhnutý tak, aby odolával vysokému hydrostatickému tlaku v podmorských hĺbkach, pričom v baniach či v zónach po prírodných katastrofách by dokázal efektívne asistovať pri demoláciách, odstraňovaní sutín a záchranných prácach v rizikových podmienkach.
Odborníci však upozorňujú, že spomínané scenáre zatiaľ predstavujú primárne zamýšľané schopnosti a konštruktéri musia preukázať reálnu spoľahlivosť stroja v podmienkach dlhodobej priemyselnej prevádzky. Detailné terénne testy budú kľúčové pre overenie celkovej životnosti a odolnosti mechanizmov.
Za vývojom robota stojí tím inžinierov s akademickým pôvodom na prestížnej Tsinghua University, pričom spoločnosť založil Yang Tao. Hlavná vízia tímu presahuje jednoduché kopírovanie ľudskej anatómie. Podľa slov zakladateľa by pokročilé stroje mali ľudské fyzické schopnosti nielen napodobňovať, ale ich výrazne prevyšovať a plniť úlohy, ktoré sú pre ľudí príliš nebezpečné alebo fyzicky neuskutočniteľné.
Čítajte viac z kategórie: Novinky
Ďakujeme, že čítaš Fontech. V prípade, že máš postreh alebo si našiel v článku chybu, napíš nám na redakcia@fontech.sk.
Teraz čítajú
Do Tesly dali benzínový motor a sľubovali revolúciu. Európska firma hlási bankrot s obrovským dlhom
Do Európy pribudol nový zdroj plynu. Spustili ho rekordne rýchlo, zásoby majú až 810 miliónov m³
200 miliónov barelov ropy nebolo treba. Elektromobily ukázali výhodu, o ktorej sa málo hovorí
Náš sused mení uhlie za jadro. Na mieste starej elektrárne postaví šesť reaktorov novej generácie
Číňania posielajú do Európy 670-koňové SUV. Prejde 627 km a nabije sa za 15 minút
NAJČÍTANEJŠIE ZO STARTITUP
Otcovia si môžu prilepšiť o vyše 1 050 eur. O dávku treba požiadať v konkrétnej lehote
Má majetok 38,5 milióna eur, stále pracuje 16 hodín denne. Po nociach s peniazmi robí nezvyčajnú vec
Feri Kabrheľ vstupuje do politiky po boku Tomáša Tarabu. Pomáha mu s kľúčovým krokom
Najbohatší Slovák mení biznis vo svojej vile pod Slavínom. Teraz ju prebral gastro gigant

Politológ pomenoval chybu, ktorá môže pomôcť Ficovi vyhrať voľby 2027
- 24 hod
- 48 hod
- 7 dní
-
- Slováci si na steny montujú energetické pasce. Za toto hrozí pokuta až do výšky 20 000 eur
- Na Slovensku práve spustili novú službu. Zadarmo ponúka viac ako tisíc filmov a seriálov
- Slovenská komédia roka mieri online. Videlo ju 186-tisíc divákov, bude na jedinej službe
- Zapíš si tento dátum. Najdrahší film Christophera Nolana mieri na streamovacie služby
- VIDEO: Netflix odhalil fantasy za 200 miliónov. Jedna vec divákov určite nepoteší
-
- Slováci si na steny montujú energetické pasce. Za toto hrozí pokuta až do výšky 20 000 eur
- Skylink na Slovensku končí. Nahradí ho známa značka, diváci dostanú nové TV stanice
- Prekvapivá krajina má obrovský záujem o slovenské zbrane. Kúpia pokročilé systémy za milióny eur
- Automobilky majú veľkú dilemu: Kia povedala pravdu o EV, ktorú Brusel nechce počuť
- Predbehla Netflix a rastie ďalej. Slovenská streamovacia služba prilákala 800-tisíc divákov
Volkswagen prepustí až 100-tisíc ľudí. Z Nemecka napriek tomu zazneli prekvapivé slová
Európa čakala veľký solárny prepad. Zatmenie ukázalo, prečo veľké číslo pre Slovensko neplatilo
Výrobcom počítačov a mobilov končí obľúbený trik. EÚ prísne skoncuje s falošnou ekológiou
Má stáť zelená energia 120 eur za MWh? ÚRSO označil zelenú energiu za drahý omyl, pravda je iná
Európa chcela odstrihnúť Putina, deje sa však opak. Dovoz ruského LNG prudko vzrástol
USA chystajú vesmírny štít za 160 miliárd eur. Prvý ostrý zásah príde v roku 2029
Mochovce dosiahli kľúčový míľnik. Štvrtý blok už rozbehol jadrovú reakciu
NAJČÍTANEJŠIE ZO STARTITUP
Otcovia si môžu prilepšiť o vyše 1 050 eur. O dávku treba požiadať v konkrétnej lehote
Má majetok 38,5 milióna eur, stále pracuje 16 hodín denne. Po nociach s peniazmi robí nezvyčajnú vec
Feri Kabrheľ vstupuje do politiky po boku Tomáša Tarabu. Pomáha mu s kľúčovým krokom
Najbohatší Slovák mení biznis vo svojej vile pod Slavínom. Teraz ju prebral gastro gigant